mtm-gmbh
RoWaCell + RTK:
Roboterreinigungs- und Passivierungsanlage für komplexe Bauteile
MTM GmbH
Reinigen, Entgraten, Spülen, Passivieren und Trocknen
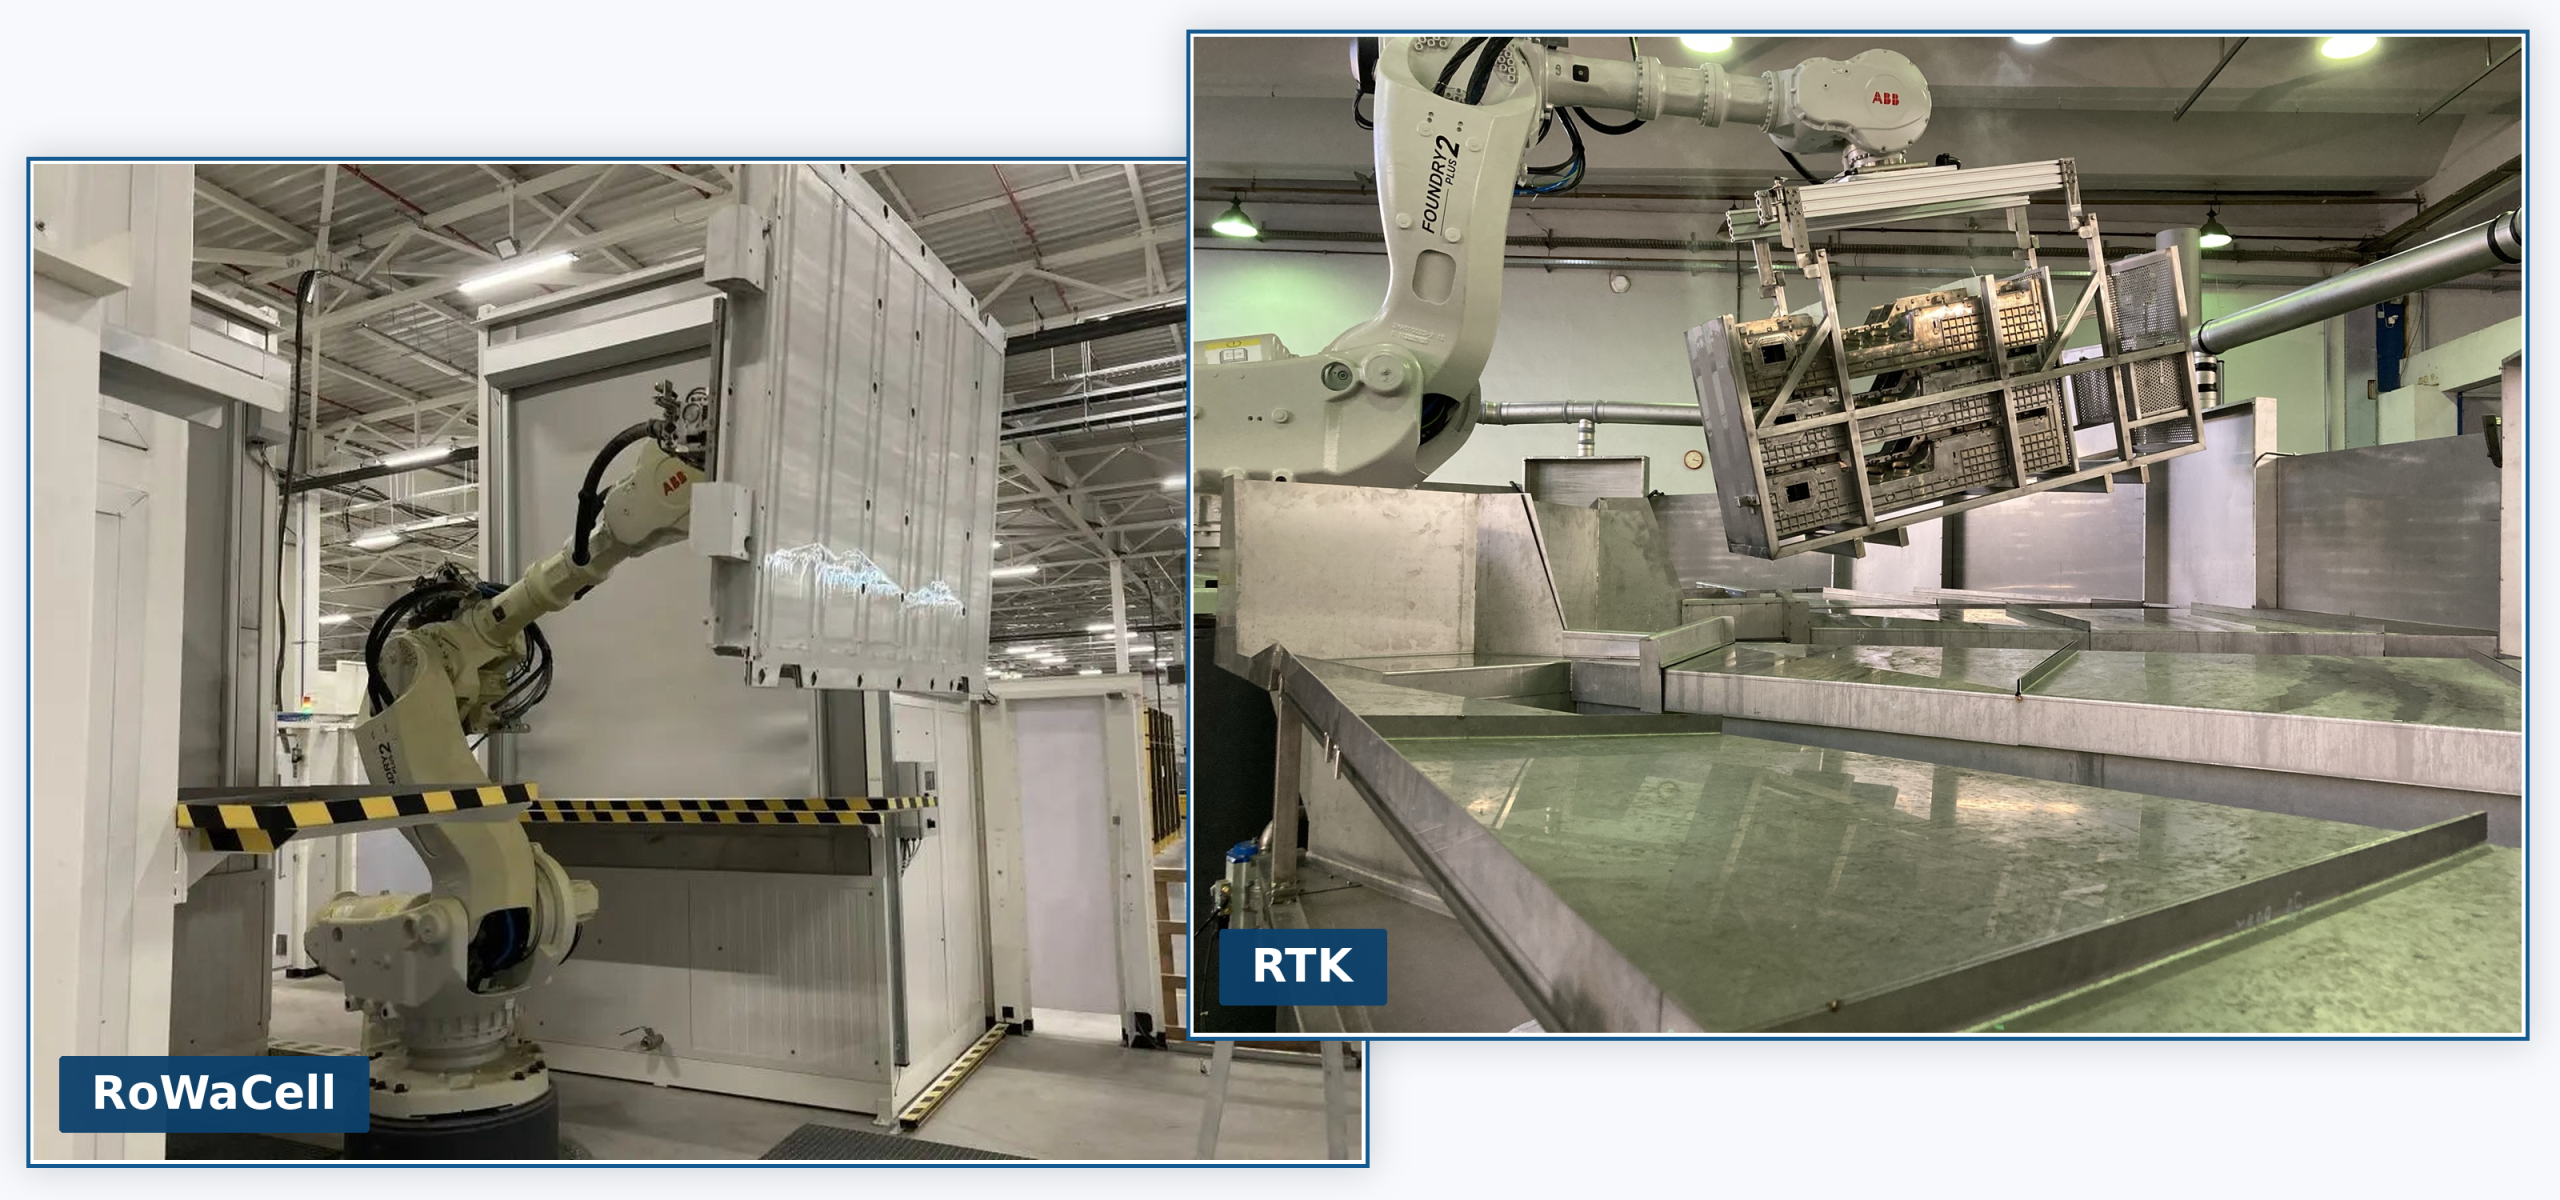
Ein 6-Achs-Roboter transportiert und positioniert Industriebauteile zwischen abgestimmten Prozessstationen. So verbindet die RoWaCell bzw. RTK mehrere wässrige Behandlungsstufen, flexible Bauteilvarianten und automatisiertes Handling in einer projektspezifischen Anlage.
Entgraten wird je nach Aufgabe in die RoWaCell integriert oder als passende MTM-Anlagenfamilie, z. B. RTK, ausgelegt.
MTM bietet hier die ideale Lösung:
Die Roboterreinigungs- und Passivierungsanlage RoWaCell/ RTK, die die Prozesse zur Erreichung bester Reinigungsergebnisse und optimalen Oberflächenschutz, durch entsprechende Behandlungen, mit der Flexibilität eines 6-Achs-Roboters in einer Einheit vereint.
6-Achs-Roboter
Gezieltes Handling
Mehrstufige Prozesse
Wässrige Behandlung
Flexible Stationsfolge
Vorwärts, rückwärts, mehrfach
Definierte Entleerung
Verschleppung stark reduzieren
MTM GmbH
Was ist die MTM RoWaCell - und welche Aufgabe löst sie?
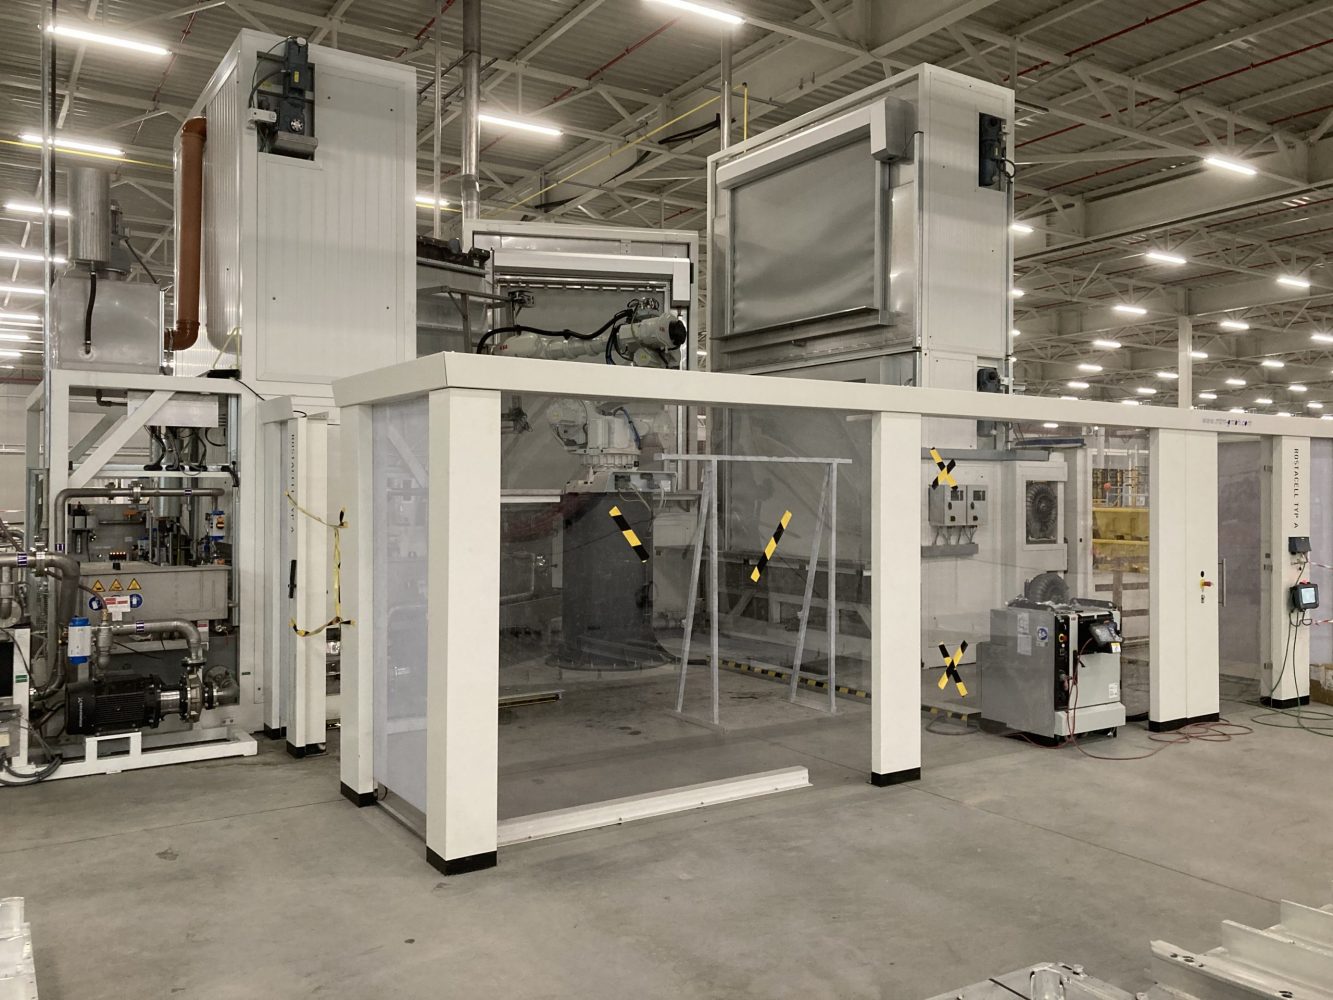
Die MTM RoWaCell ist eine projektspezifische Roboterzelle für die industrielle Bauteilreinigung und mehrstufige Oberflächenbehandlung. Sie ist für Anwendungen gedacht, bei denen ein Werkstück nicht nur gewaschen, sondern in definierten Schritten gereinigt, optional entgratet, gespült, passiviert und getrocknet werden muss.
Mehr als eine Industriewaschmaschine
Der Roboter übernimmt den Transport zwischen den Stationen und richtet das Bauteil für jeden Behandlungsschritt gezielt aus – vor Düsen, in Waschkammern, in Tauchbädern oder für die Trocknung.
- Komplexe Geometrien: definierte Positionierung an kritischen Flächen und Hohlräumen.
- Mehrstufige Prozesse: Reinigung, Spülen, Oberflächenbehandlung und Trocknung in einer Zelle.
- Sauber-/Schmutzig-Trennung: getrennte Ablageplätze unterstützen einen geordneten Materialfluss.
MTM GmbH
Was ist die MTM RTK - und welche Aufgabe löst sie?
Die MTM RTK ist eine robotergestützte Tauch- und Kreisreinigungsanlage für komplexe Bauteile mit schwer zugänglichen Innenkonturen, Hohlräumen, Kanälen oder langen Sacklöchern.
Intensive Reinigung im Tauchbad
Der 6-Achs-Roboter bewegt das eingetauchte Bauteil in definierten Kipp-, Dreh- und Schwenkfolgen. So entweichen Luftpolster, das Medium erreicht kritische Flächen und Flüssigkeiten laufen vor dem Stationswechsel kontrolliert ab.
- Komplexe Innengeometrien und lange Sacklöcher
- Definierte Bewegung und reproduzierbare Abläufe
- Kontrollierte Entleerung und weniger Medienverschleppung
Typischer Verfahrensablauf
So funktioniert der RoWaCell-/ RTK-Prozess
Welche Stationen tatsächlich erforderlich sind, wird aus Bauteilgeometrie, Werkstoff, Verschmutzung, Qualitätsziel, Chemiesystem und Taktzeit abgeleitet.
Beladen
Bauteil manuell oder automatisiert am Beladungsplatz bereitstellen. ⇒
Vorreinigen
Lose Partikel und grobe Rückstände bei Bedarf reduzieren. ⇒
Reinigen
Entfetten, Flut- oder Spritzreinigen – passend zur Aufgabe. ⇒
Passivieren, Phosphatieren, Konservieren
Tauchstufe nach Vorgabe des freigegebenen Chemiesystems. ⇒
Spülen
Prozessrückstände entfernen und Stufen voneinander trennen. ⇒
Entgraten
Bürsten- oder
Hochdruckwasserstrahl-Entgraten nach Bedarf. ⇒
VE-Spülen
Eine oder mehrere Stufen für den geforderten Zielzustand. ⇒
Trocknen
Warmluft, Impulsabblasen oder Vakuum je nach Geometrie. ⇒
Entladen
Übergabe am sauberen Ablageplatz oder an die Folgelinie.
Modular auslegbar
Welche Reinigungs- und Behandlungsverfahren lassen sich integrieren?
RoWaCell ist keine starre Standardmaschine. MTM kombiniert die erforderlichen Verfahrensbausteine passend zu Prozess und Qualitätsziel.
Vorreinigung
Wässrige Entfettung
Flutreinigung
Spritzreinigung
Zwischenspülen
VE-Wasser-Spülen
Tauchpassivierung
Trocknung
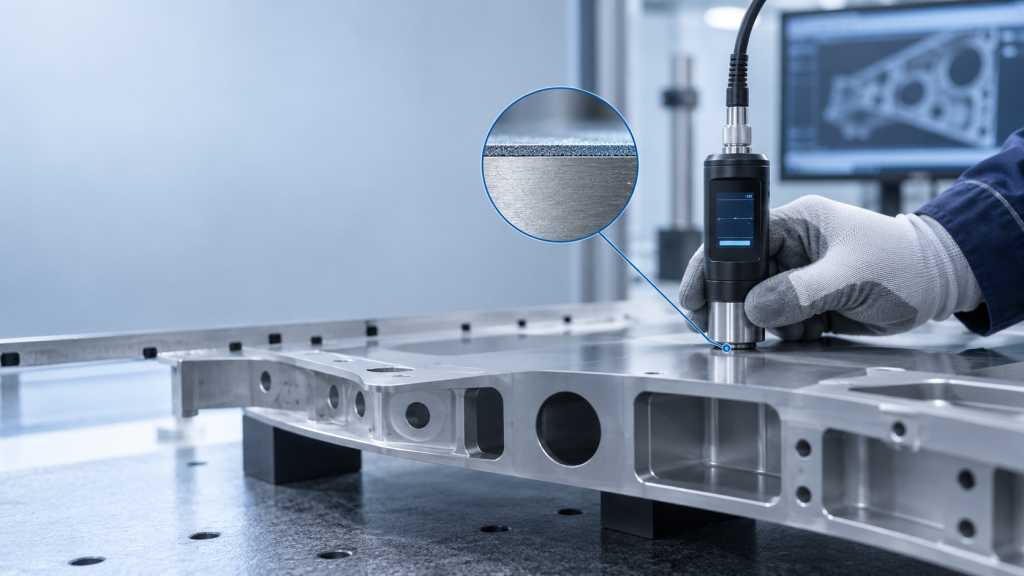
Oberflächenbehandlung von Aluminium
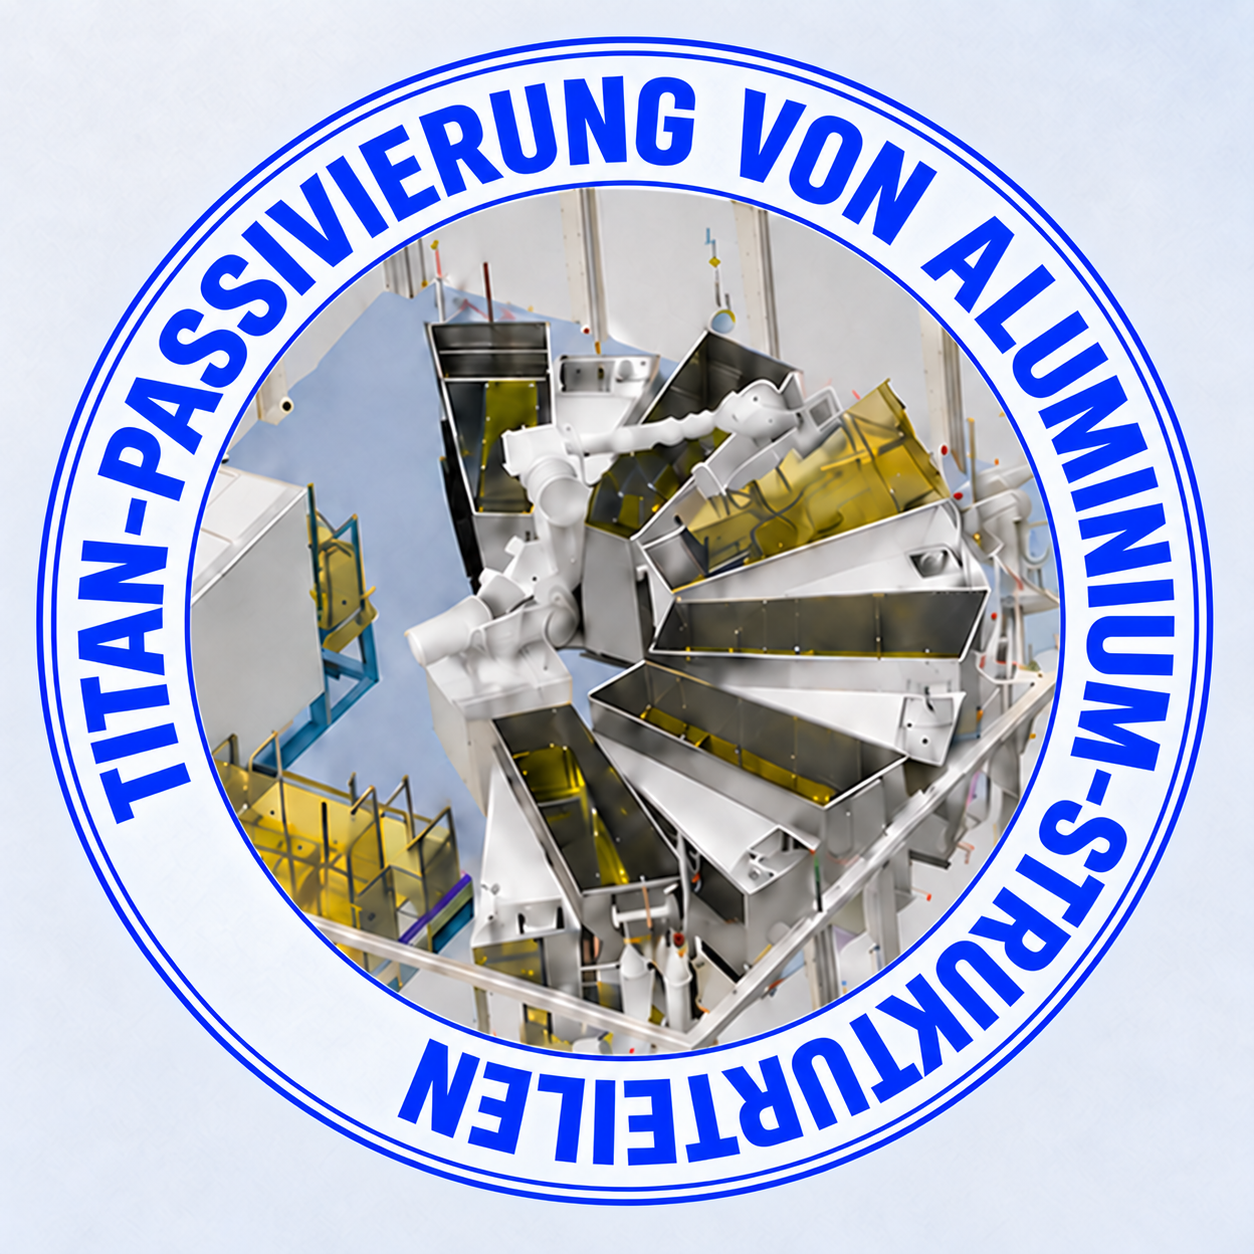
Titanbasierte Passivierung von Aluminium-Strukturteilen mit RoWaCell & RTK
MTM kann die RoWaCell/ RTK für mehrstufige wässrige Oberflächenbehandlungen von Aluminium-Strukturteilen projektieren. Eine mögliche Prozessfolge verbindet Reinigen oder Entfetten, abgestimmte Spülstufen, eine chemische Passivierungs- oder Konversionsstufe z.B. Titanoxidbeschichtung, VE-Wasser-Spülen und Trocknen.
Ob der Prozess fachlich als titanbasierte Passivierung, Konversionsbehandlung oder Bonder-Prozess bezeichnet wird, richtet sich nach dem freigegebenen Chemiesystem und dem geforderten Schichtnachweis.
Rezeptabhängige Prozessführung
Wie reduziert RoWaCell & RTK Medienverschleppung zwischen Prozessstufen?
Der 6-Achs-Roboter kippt, dreht und hält das Bauteil in definierten Positionen. So können Schöpfstellen, Hohlräume und Taschen vor dem Stationswechsel gezielt leerlaufen. Die unkontrollierte Verschleppung zwischen chemisch unterschiedlichen Stufen wird dadurch stark reduziert; Badstandzeiten können steigen und Medien- sowie Betriebskosten sinken.
Reinigen → Kippen/Drehen → definiert abtropfen → Spülen → Kippen/Drehen → definiert abtropfen → Passivieren → Kippen/Drehen → definiert abtropfen
Projektspezifisch: Eine Vorwärts- und Rückwärtsbewegung zwischen Stationen kann je nach Prozess vorgesehen werden. Zusätzliche Neutralisationsstufen können in der Regel entfallen.
Oberflächenbehandlung von Aluminium
Vorteile der robotergestützten Bauteilreinigung mit Rowacell & rtk
Der Roboter transportiert das Werkstück nicht nur: Er bewegt es auch im Tauchbad und richtet es zwischen den Prozessstufen gezielt aus. Daraus entstehen konkrete technische und wirtschaftliche Vorteile.
Keine zusätzlichen Rührwerke oder Rühranschlüsse
Stark reduzierte Medienverschleppung
Weniger Luftpolster in Hohlräumen
Prozessschritte flexibel mehrfach nutzen
Sehr gutes Abtropfen von schöpfenden Bereichen
Typische Bauteile und Prozesse
Für welche Anwendungen eignet sich RoWaCell/ RTK?
Die Eignung hängt nicht allein vom Bauteilnamen ab. Entscheidend sind Geometrie, Werkstoff, Verschmutzung, geforderter Oberflächenzustand, Taktzeit und Folgeprozess.
Aluminium-Strukturteile
Entfetten, Reinigen, Spülen, Passivieren und Trocknen vor Kleben, Beschichten oder Montage
Batteriewannen
Reinigung großer, dünnwandiger Aluminiumkomponenten und mehrstufige Oberflächenbehandlung.
Bremsteile
Bearbeitungsmedien und Partikel entfernen; Zielwerte werden über Originalteilversuche bestätigt.
Getriebegehäuse und Elektromotorgehäuse
Außen- und Innenreinigung, abgestimmtes Spülen und Trocknen von Differential- und Getriebekomponenten.
Karosserie- und Fahrwerksteile
Mehrstufige Reinigung oder Oberflächenbehandlung großer, komplexer Komponenten.
Nach thermischer Entgratung und spanabhebender Bearbeitung
Prozessrückstände vor dem nächsten Fertigungsschritt entfernen.
Baugruppen und Kleinteile in Körben
Behandlung im Werkstückträger oder mit angepasstem Einzelteilhandling.
Bauteile vor dem Kleben oder Schweißen
Baugruppen und Kleinteile in Körben
Behandlung im Werkstückträger oder mit angepasstem Einzelteilhandling.
Definierte Reinigung und Oberflächenvorbereitung für den
freigegebenen Folgeprozess.
Verschmutzung
Welche Fertigungsrückstände können behandelt werden?
RoWaCell/ RTK kann unter anderem für Bearbeitungsöle, Kühlschmierstoffe, Emulsionen, Ziehöle, Schmiermittel, lose Partikel und anhaftende Prozessrückstände ausgelegt werden.
Wie wird die Prozessqualität abgesichert?
Das erreichbare Ergebnis hängt von Bauteilgeometrie, Ausgangsverschmutzung, Prozessparametern, Filtration, Medienpflege und Prüfmethode ab.
Grenzwerte werden erst nach Originalteilversuch, definierter Messmethode und fachlicher Freigabe zugesagt.
- Restschmutz- und Partikelanalyse
- Leitfähigkeit des Spülwassers
- Restfeuchte- und Oberflächenprüfung
- Haftungs- oder Korrosionsprüfung, falls erforderlich
Typische Bauteile und Prozesse
Häufige Fragen zur RoWaCell & RTK
Die wichtigsten Antworten zu industrieller Bauteilreinigung, Passivierung, Robotik, Trocknung, Qualität und Projektierung.
Welche MTM-Anlage passt zum Entgraten, Reinigen, TI-Beschiten und Trocknen?
Wer nach einer Bürstentgratanlage für Batteriewannen, einer Hochdruckwasserstrahl-Entgratanlage oder einer Reinigungsanlage für große Bauteile sucht, braucht eine Lösung passend zu Geometrie, Kante, Verschmutzung, Takt und Qualitätsziel. MTM ordnet die Aufgabe der passenden Anlagenarchitektur zu.
Ob Batterie- oder Getriebewannen, Großmotoren oder große Komponenten: Entscheidend sind Geometrie, Kante, Verschmutzung, Takt und Qualitätsziel. MTM ordnet die Aufgabe der passenden Anlagenarchitektur zu.
Wichtig für die Auswahl:
RoWaCell ist keine Serienmaschine von der Stange. MTM vergleicht RoWaCell, Finisher und Bürstentgratkonzepte anhand derselben Bauteil- und Qualitätsdaten. So wird verhindert, dass eine geeignete Aufgabe der falschen Anlagenfamilie zugeordnet wird.
MTM ROWACELL und RTK
Mehrstufige Bauteilreinigung und Passivierung
Die RoWaCell verbindet 6-Achs-Roboterhandling mit wässriger Reinigung, Spülen, Passivierung und Trocknung. Sie ist besonders geeignet, wenn Varianten, schwer zugängliche Flächen und eine definierte Prozessfolge zusammenkommen. Bei RoWaCell und verwandten Taktkonzepten sind Vorwärts- und Rückwärtsbewegungen sowie eine Teile-Rotation möglich – immer innerhalb der freigegebenen Chemie- und Sicherheitslogik.
MTM BKR (BÜRSTENTGRATEN)
Batteriewannen, Aluminium-Strukturteile, Großmotoren, Schifsmotoren aus Guss, Flugzeugmotoren, Einspritzinjektoren und Komponenten für Düsentriebwerke
Für scharfkantige Grate können Roboter mit unterschiedlichen Bürstwerkzeugen und automatischem Werkzeugwechsel eingesetzt werden. Ob Bürsten, Waschen, Dampf oder eine Kombination sinnvoll ist, wird am Originalteil geprüft.
MTM FINISHER
Hochdruckwasserstrahl-Entgraten
Bei Bohrungsverschneidungen, Tieflochbohrungen und Flächen können gezielte 360°-Lanzen oder Rotationslanzen mit Hochdruck eingesetzt werden. Druck, Düsen, Roboterbewegung und Restpartikelziel werden projektspezifisch ausgelegt.
Der Roboter bewegt das Bauteil gezielt durch die Prozesspositionen. Er selbst steht dabei nicht im Nassbereich des Prozesses.
MTM KREISGETAKTETE KONZEPTE (SKR, KHT, OMEGA)
Kurze Nebenzeiten und flexible Teilebewegung
Bei geeigneter Auslegung können kreisgetaktete Anlagen Nebenzeiten von unter 5 Sekunden erreichen.
Wann ist eine andere Anlagenarchitektur sinnvoller?
RoWaCell und RTK sind besonders stark, wenn flexible Roboterbewegungen und mehrere Behandlungsstufen benötigt werden. MTM vergleicht die Architektur anhand derselben Projektdaten.
Rundtakt / Durchlauf
Für einfache Bauteile in hoher Stückzahl mit identischem Ablauf.
Finisher
Wenn Hochdruckwasserstrahl- oder -Bürstentgraten in Tieflochbohrungen im Mittelpunkt steht.
Wenn das Teil vom Roboter positioniert bewegt werden muss.
Kammer / Charge
Für einen einfachen Prozess ohne flexible Roboterpositionierung.
RoWaCell
Für komplexe Geometrien, Varianten und mehrstufige Prozessfolgen.
Kann RoWaCell/ RTK Reinigen, Passivieren und Trocknen in einer Anlage kombinieren?
Ja. Je nach Projekt kann die Prozessfolge Vorreinigen, Entfetten, Flut- oder Spritzreinigen, Zwischen- und VE-Wasser-Spülen, Tauchpassivierung sowie Warmluft-, Impuls- oder Vakuumtrocknung umfassen. Nicht jede Anlage benötigt alle Module.
Ist RoWaCell/ RTK für komplexe oder große Bauteile geeignet?
Die robotergestützte Positionierung eignet sich besonders für komplexe Geometrien und mehrere Behandlungspositionen. Die Machbarkeit hängt von Abmessung, Gewicht, Greifpunkten, Zugänglichkeit, Takt und erforderlichen Prozessstationen ab.
Welche Verschmutzungen kann eine RoWaCell/ RTK entfernen?
Die Anlage kann für Bearbeitungsöle, Kühlschmierstoffe, Emulsionen, Ziehöle, Schmiermittel, lose Partikel und andere Fertigungsrückstände ausgelegt werden. Das erreichbare Ergebnis wird über Versuche und eine definierte Prüfmethode bestätigt.
Wie trennt RoWaCell/ RTK verschmutzte und gereinigte Bauteile?
Die Be- und Entladestation kann getrennte Ablageplätze für verschmutzte und gereinigte Werkstücke besitzen. Das unterstützt einen geordneten Materialfluss und reduziert das Risiko einer erneuten Verschmutzung beim Handling.
Kann RoWaCell/ RTK unterschiedliche Bauteilvarianten bearbeiten?
Ja, wenn Greifer, Werkstückaufnahmen, Teileidentifikation, Roboterprogramme und Prozessrezepte für die Varianten ausgelegt sind. Gemeinsame Prozessfenster müssen technisch und chemisch freigegeben werden.
Welche Trocknung ist nach dem Passivieren geeignet?
Die Trocknung richtet sich nach Geometrie, Sacklöchern, Restfeuchte, Temperaturgrenzen und Oberflächenanforderung. Möglich sind Warmlufttrocknung, Impulsabblasen oder Vakuumtrocknung; die Auswahl erfolgt projektspezifisch.
Wie werden schwer zugängliche Stellen gereinigt?
Werkstückposition, Roboterbewegung und Düsenanordnung werden auf die kritischen Flächen abgestimmt. Abhängig vom Prozess können bewegte oder umlaufende Düsen, Flutreinigung und gezielte Spritzbeaufschlagung kombiniert werden.
Kann RoWaCell/ RTK Prozessstationen vorwärts und rückwärts anfahren?
Je nach projektspezifischem Layout kann der 6-Achs-Roboter Prozessstationen in einer flexiblen, rezeptabhängigen Folge anfahren und auch eine Rückführung zwischen vorgesehenen Stationen ermöglichen. Die tatsächlich zulässige Fahr- und Prozessfolge muss im Ablaufdiagramm, in der Steuerung und für das Chemiesystem freigegeben sein.
Warum benötigt das RoWaCell-Tauchbad keine zusätzlichen Rührwerke oder Rühranschlüsse?
Der 6-Achs-Roboter bewegt das Bauteil während des Tauchprozesses durch Kippen, Drehen und Schwenken im Medium. So entsteht die für Benetzung und Ablösung erforderliche Relativbewegung direkt am Werkstück. Ob zusätzliche Umwälz-, Düsen- oder Rühreinrichtungen vollständig entfallen können, wird für Bauteilgeometrie, Chemie und Prozessziel geprüft.
Wie reduziert RoWaCell/ RTK Medienvermischung und Neutralisation zwischen Bädern?
Der Roboter kippt, dreht und hält das Bauteil in definierten Abtropfpositionen, damit Schöpfstellen, Hohlräume und Taschen gezielt leerlaufen. Dadurch wird unkontrollierte Verschleppung zwischen Bädern stark reduziert; Badstandzeiten können steigen und Medien- sowie Betriebskosten sinken. Ob eine gesonderte Neutralisationsstufe entfallen kann, hängt von Chemie, pH-Werten, Badfolge und freigegebenen Verschleppungsgrenzen ab.
Wie reduziert RoWaCell/ RTK Luftpolster in Hohlräumen?
Der Roboter verändert die Bauteilorientierung im Tauchbad gezielt. Durch Kippen, Drehen und Schwenken können eingeschlossene Luft und Flüssigkeit aus Hohlräumen und Taschen entweichen. Die wirksamen Positionen und Bewegungsfolgen werden am Originalteil ermittelt.
RoWaCell oder RTK - welche Anlage ist die richtige?
Im RTK erfolgen alle prozesse im Tauchbad.
Welche Angaben braucht MTM für ein RoWaCell-/ RTK-Angebot?
Benötigt werden Bauteildaten, Werkstoff, Abmessungen, Gewicht, Verschmutzung, Qualitätsziel, Prozesschemie, Badfolge, Takt, Varianten, gewünschte Automation, Folgeprozess und Prüfmethode.
Wie weist MTM die Reinigungsqualität nach?
Messwerte werden mit einem definierten Prüfverfahren und Gültigkeitsbereich abgesichert. Je nach Anwendung gehören dazu Restschmutz- und Partikelanalyse, Restfeuchte, Spülwasserleitfähigkeit, Oberflächen-, Haftungs- oder Korrosionsprüfung.
Was kostet eine RoWaCell/ RTK?
RoWaCell/ RTK ist eine projektspezifische Sonderanlage. Der Preis hängt unter anderem von Bauteilgröße, Prozessstationen, Chemie, Medienkreisen, Trocknung, Robotik, Automation, Takt und Prüfanforderungen ab. Eine belastbare Kostenaussage ist erst nach technischer Klärung möglich.
Kann RoWaCell/ RTK Bürstenentgraten und industrielle Bauteilreinigung verbinden?
Ja, sofern Bauteilgeometrie, Werkzeugzugang, Greifer, Spül- und Trocknungsanforderungen dies zulassen. MTM legt Roboterprogramme, Werkzeugwechsel und wässrige Prozessstufen gemeinsam aus; in anderen Fällen ist eine separate Bürstentgrat- oder Finisher-Anlage die technisch bessere Lösung.
Welche Taktzeit ist mit einer RoWaCell/ RTK erreichbar?
RoWaCell/ RTK hat keinen pauschalen Standardtakt. In einem Anwendungsfall wurden 133 bis 138 Sekunden pro Charge geplant, entsprechend etwa 26 bis 27 Chargen pro Stunde. Der verbindliche Takt hängt von Bauteil, Badfolge, Trocknung, Be- und Entladung sowie der Abnahmeprüfung ab.
Welche Bauteilgröße und welches Gewicht kann die Anlage aufnehmen?
Ein Anwendungsfall war für Bauteile bis maximal 2.200 x 800 x 500 Millimeter und ein Gewicht bis maximal 135 Kilogramm ausgelegt. Diese Werte gelten ausschließlich für diesen Fall; Greifer, Werkstückaufnahme, Schwerpunkt und Sicherheitsreserven müssen für jedes Bauteil geprüft werden.
Wie viele Varianten und Prozessstationen kann RoWaCell/ RTK bearbeiten?
In einem Anwendungsfall wurden 16 Varianten, acht Nassstationen und eine Trockenkammer für bis zu drei Chargen berücksichtigt. Teileidentifikation, Programme, Werkstückaufnahmen und Prozessrezepte werden für die konkrete Variantenfamilie ausgelegt.
Typische Bauteile und Prozesse
Projektablauf mit MTM
1. Anwendung klären
Bauteil, Verschmutzung, Qualitätsziel, Takt und Folgeprozess erfassen.
2. Machbarkeit bewerten
Verfahren, Roboterhandling, Werkstückaufnahme und Anlagenarchitektur vergleichen.
3. Originalteilversuche
Prozessfenster und Prüfmethode unter realistischen Bedingungen bestätigen.
4. Anlage projektieren
Stationen, Medienkreise, Automation, Sicherheitstechnik und Schnittstellen festlegen.
5. Abnahme vorbereiten
Grenzwerte, Prüfplan, Dokumentation und Schulung verbindlich definieren.
6. Auftrag
MTM GmbH
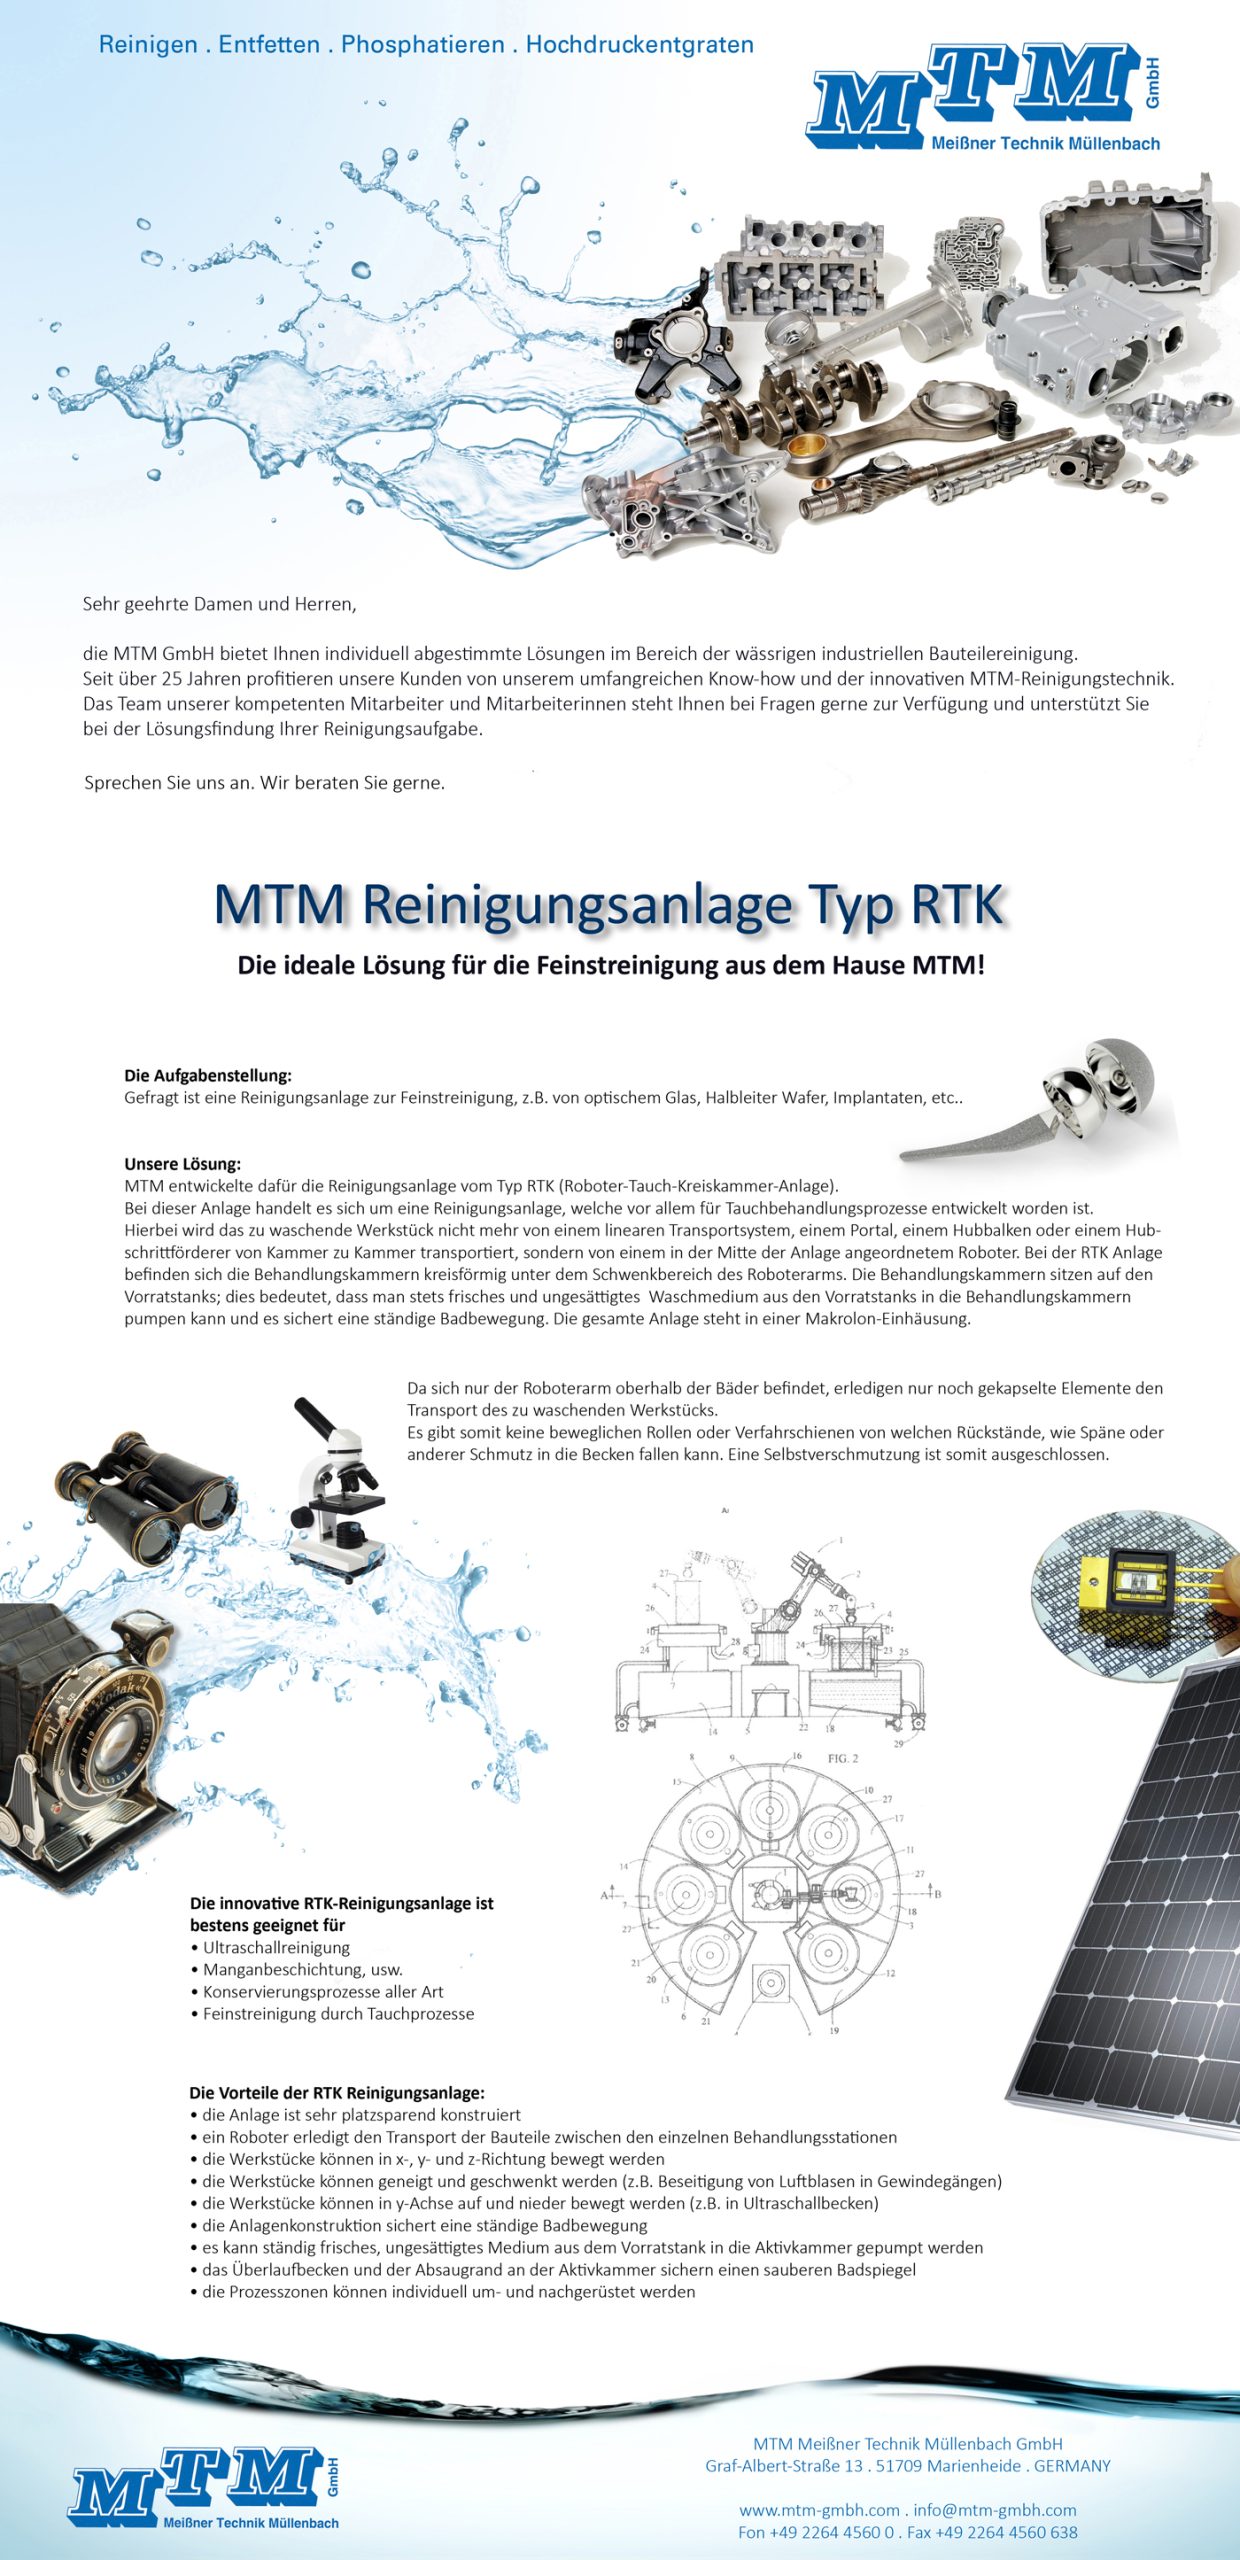
Die Roboter Waschanlagen von MTM überzeugen mit besten Reinigungsergebnissen!
MTM GmbH
Anwendungsbereiche
mtm-gmbh
HABEN SIE FRAGEN? KONTAKTIEREN SIE UNS!
MTM Meißner Technik Müllenbach GmbH – industrielle Teilereinigung, Entgraten und Automatisierung für anspruchsvolle Fertigungsprozesse